

Kinetix 다축 서보 시스템의 혁신에서 Allen Bradley 2094-BM02-M은 기존의 복잡한 병렬 하드 배선을 대체하는 데 자주 사용됩니다. 구식 개별 단자 연결이 인버터의 고조파 간섭에 취약하다는 일반적인 문제와 비교하여 이 브리지 모듈은 광섬유 인터페이스를 통해 고속 링 네트워크를 구축하여 나노초 수준의 데이터 동기화를 달성합니다. 백플레인 버스에서 직접 전원을 공급받으므로 추가 전원 배선이 필요하지 않습니다. 포장 생산 라인에 일괄 업그레이드가 필요한 경우 Hanyite 자동화 기술을 통해 원본 공장과 연결되어 대량 조달이 가능합니다. 이를 통해 기본 펌웨어와 모듈 드라이버 간의 완벽한 일치를 보장할 뿐만 아니라 리퍼브 부품이 혼합되는 것을 효과적으로 방지하여 다축 연결 시 통신 단절 위험을 줄입니다.
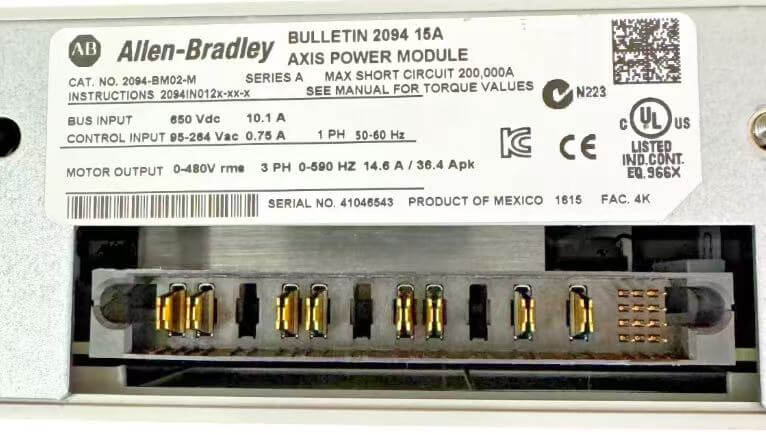
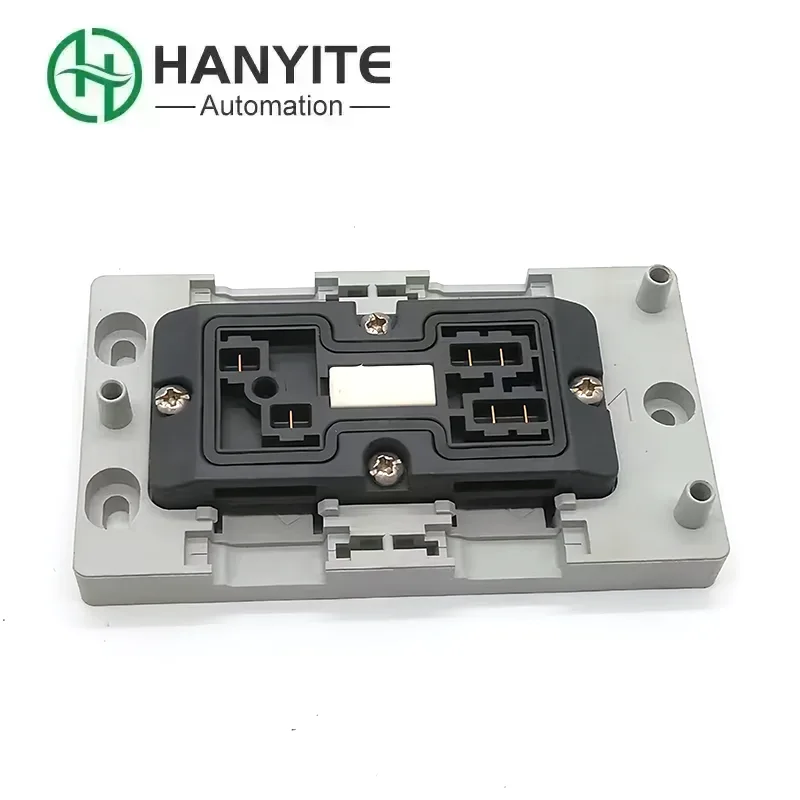
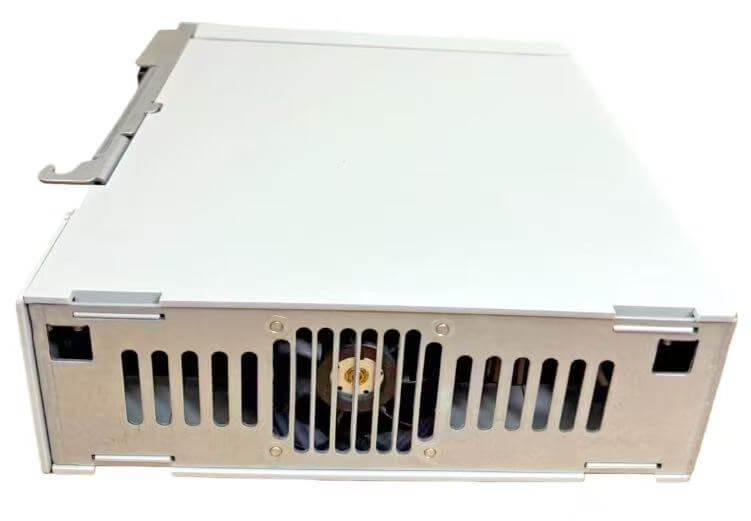
Kinetix 6000 다축 서보 시스템에서는 축 간의 고속 데이터 동기화가 장비의 작동 정확도를 직접적으로 결정합니다. Allen Bradley 2094-BM02-M은 브리지 모듈 역할을 하며 주로 여러 모듈 드라이버 간의 광섬유 루프 네트워킹 작업을 수행합니다. 내부 고속 버스를 통해 서보 장치의 다양한 전력 세그먼트를 연결하여 위치 루프 및 속도 루프의 데이터가 동일한 비트 내의 모든 축으로 전송되도록 합니다. 모듈 하단의 광섬유 인터페이스는 핫 스와핑을 지원하며 시스템 전원이 꺼진 경우에도 통신 링크를 다시 설정할 수 있습니다. 이 유선 동기화 메커니즘은 소프트웨어 수준 동기화보다 훨씬 빠르며 특히 낮은 추종 오류가 요구되는 전단 기계 또는 캠 절단 장비에 적합합니다.
서보 캐비닛의 배선을 제대로 처리하지 않으면 나중에 배선 문제를 해결하는 것이 매우 어려울 수 있습니다. 기존 드라이버에는 활성화 신호와 경보 신호를 일대일로 연결하기 위해 수십 개의 차폐 전선이 필요하며 터미널 블록은 조밀하게 포장되어 있습니다. Allen Bradley 2094-BM02-M은 복잡한 병렬 배선을 단 두 개의 광섬유로 변환하여 캐비닛 배선 공간을 절반 이상 절약합니다. 배선 홈통을 가득 채울 필요는 없습니다. 모듈 패널에는 명확한 상태 표시등이 있습니다. 지속적으로 켜져 있는 녹색 표시등은 루프가 닫혀 있음을 나타내고 깜박이는 빨간색 표시등은 어느 광섬유가 끊어졌거나 제대로 연결되지 않았는지 직접 찾아냅니다. 현장 전기 기술자가 손상된 드라이버 장치를 교체할 때 다시 프로그래밍하거나 노드 주소를 설정할 필요 없이 기존 모듈에서 광섬유를 뽑아 새 모듈에 연결하기만 하면 됩니다. 전원을 켜면 실행을 시작할 수 있습니다.
오래된 생산 라인을 개조하는 동안 서보 축의 후속 오류가 크게 변동하는 경우가 많아 문제 해결에 매우 많은 시간이 소요되었습니다. 철저한 조사 후에야 개별 드라이버의 일반 통신 케이블이 주파수 변환기의 고조파에 의해 간섭을 받는 것으로 밝혀진 경우가 많습니다. 광 브리지 아키텍처로 변경한 후 이러한 간헐적인 통신 소프트 장애가 완전히 근절되었습니다.
스탬핑 또는 캡핑 기계와 같은 다축 연결 장비의 경우 비상 정지 후 다시 전원을 켜고 원점 복귀할 때 각 축의 응답 타이밍이 동기화되지 않으면 기계 구조가 심한 간섭을 받기 쉽습니다. 브리지 모듈을 사용하여 하드웨어 동기화 시계를 단단히 잠그면 모든 축이 동시에 재설정될 수 있어 기계 충돌 위험이 완전히 제거됩니다.
작업장에서 배선 거리가 긴 생산 라인의 경우 아날로그 신호 라인은 전압 강하를 일으키기 쉬우며 최종 운전자가 통신 장애를 자주 보고하게 됩니다. 광신호 배선으로 교체함으로써 전압 강하 임계값을 직접 교차하며, 이와 함께 이전에 전압 안정화를 위해 설치한 수많은 중간 릴레이가 제거됩니다. 결함 지점의 수가 크게 감소합니다.
CNC 기계가 원호나 코너에 대해 고속 G 코드를 실행할 때 궤도가 변형되는 경우가 있습니다. 결국 이는 각 축의 보간 데이터 패킷이 도착하는 데 수 마이크로초의 시간 차이가 있기 때문이다. 맨 아래 레이어의 광섬유 링 네트워크를 사용하여 지연을 나노초 수준으로 줄이면 이 극도로 미묘한 데이터 시간 차이가 더 이상 문제를 일으키지 않습니다.
Q1. 이 모듈이 직접 제어할 수 있는 서보 모터는 몇 개입니까?
A: 이 모듈 자체는 모터 전력선에 직접 연결되지 않습니다. Allen Bradley 2094-BM02-M은 드라이브 장치 간의 데이터 상호 작용만 처리합니다. 제어할 수 있는 실제 모터 수는 시스템에 장착된 전원 모듈 수에 따라 전적으로 달라집니다. 일반적으로 하나의 논리 축은 하나의 전원 장치에 해당합니다.
Q2. 캐비닛의 높은 온도가 모듈 작동에 영향을 줍니까?
A: 모듈의 작동 환경 온도는 60도를 초과할 수 없습니다. 캐비닛의 열 방출이 좋지 않고 고온 단선이 자주 발생하는 경우 캐비닛 상단 팬이 뒤집혀 있는지 또는 필터가 막혔는지 주의 깊게 확인해야 합니다. 필요한 경우 운전자 사이의 거리를 넓혀 에어 덕트를 개선하십시오.
Q3. 장비가 작동하는 동안 모듈 뒷면의 커넥터를 뽑았다가 꽂을 수 있습니까?
A: 순수 광섬유 헤드는 전원을 켜지 않고도 플러그를 뽑았다가 꽂을 수 있습니다. 그러나 서보 시스템이 작동하는 동안 모듈 뒷면의 다중 핀 전원 및 통신 커넥터를 연결하거나 분리하는 것은 엄격히 금지됩니다. 그렇지 않으면 서지가 발생하여 내부 버스 칩이 소진될 가능성이 매우 높습니다.
Q4. 시스템에 축이 많을 때 통신이 불안정할 경우 어떻게 해야 하나요?
A: 시스템에 연결된 축 수가 너무 많아 루프 부하가 증가하는 경우 신호 중계용 논리 축 중간에 브리지 모듈을 적절하게 추가하여 광 신호 감쇠로 인해 끝 노드에서 간헐적인 연결 끊김을 방지할 수 있습니다.
주소
No. 169, Xinggang 2nd Li, Haicang District, Xiamen, China
이메일